智能化技術(shù) 從機(jī)械手臂到AI機(jī)器人,重塑未來(lái)的智能圖景
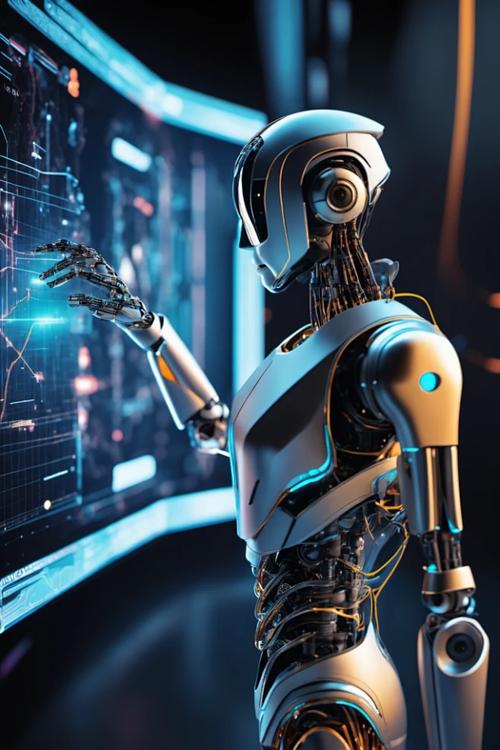
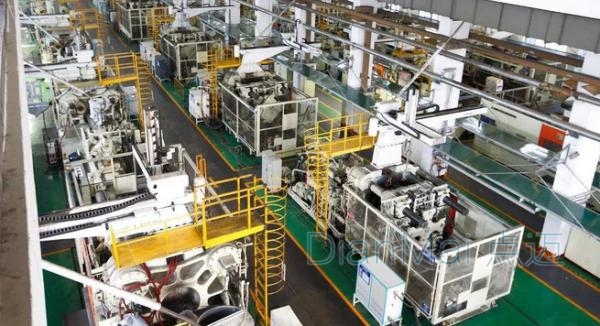
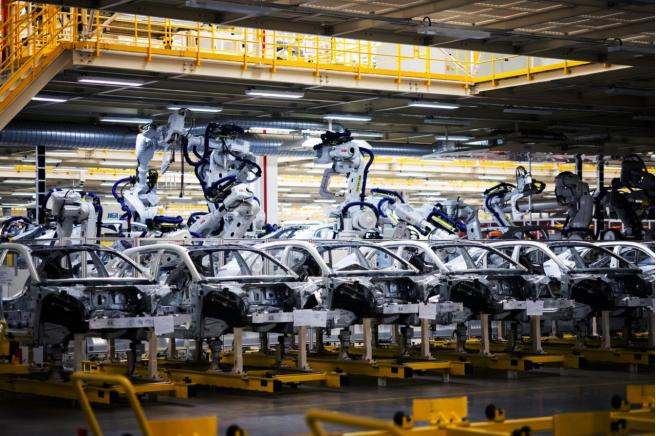
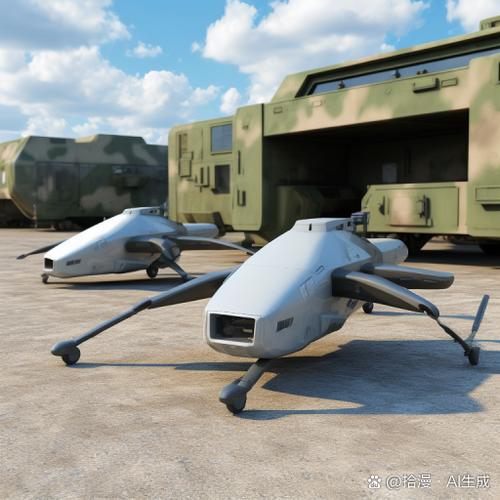
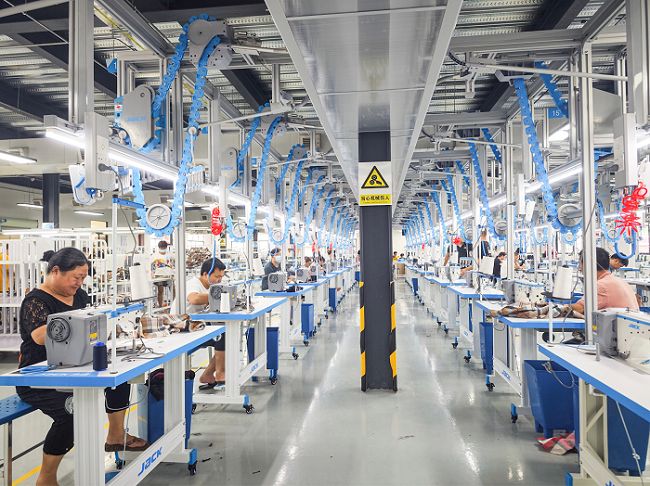
在當(dāng)今科技飛速發(fā)展的時(shí)代,智能化技術(shù)正以前所未有的速度滲透到我們生活的方方面面。從工業(yè)生產(chǎn)線上的機(jī)械手臂,到融入日常的AI機(jī)器人,再到我們通過(guò)互聯(lián)網(wǎng)獲取的海量模型圖片與視頻,一場(chǎng)深刻的變革正在發(fā)生。\n\n許多人首先通過(guò)互聯(lián)網(wǎng)開(kāi)始接觸這一領(lǐng)域。無(wú)論是炫酷的多關(guān)節(jié)機(jī)械手臂工作視頻,還是行走自如的AI機(jī)器人跳舞或搬運(yùn)物品的動(dòng)圖,都勾勒出一個(gè)充滿科技感的未來(lái)輪廓。這些視覺(jué)資料(很多被稱(chēng)為“機(jī)器人模型圖片”或“概念演示”)門(mén)檻低、直觀性強(qiáng),加速了公眾對(duì)智能化技術(shù)的興趣和認(rèn)知。\n\n實(shí)際上,智能化背后有三層關(guān)鍵技術(shù)內(nèi)涵。首先是“能看會(huì)覺(jué)”的模型——通過(guò)人工智能算法學(xué)習(xí)海量圖像、視頻與實(shí)際操作數(shù)據(jù),機(jī)器人能理解身邊環(huán)境中物體的位置與障礙物。這是智能的第一步:感知與學(xué)習(xí),好比為機(jī)器人建立一個(gè)可以預(yù)測(cè)周遭世界的心智模型,再根據(jù)這一模型寫(xiě)出一條控制策略。當(dāng)這類(lèi)AI模型植入硬件系統(tǒng),這些控制便凝結(jié)為實(shí)時(shí)傳回的電機(jī)指令。它們通常速度快、部署在觸控屏幕上或運(yùn)行小巧機(jī)器人嵌入式數(shù)據(jù)庫(kù)的記憶環(huán),導(dǎo)致遙控技術(shù)可以從精細(xì)的動(dòng)作處理服務(wù)器場(chǎng)景遷移到實(shí)際移動(dòng)內(nèi)部節(jié)點(diǎn)來(lái)遙控肢體并行結(jié)構(gòu)來(lái)實(shí)現(xiàn)同步的硬件彎曲程度并向鋼芯線與驅(qū)動(dòng)器這樣的零部件發(fā)布柔順控制系統(tǒng)之中逐步協(xié)同、雙向拉動(dòng)結(jié)合(通過(guò)控制值)的控制表向舵機(jī)繞組產(chǎn)生預(yù)期特征對(duì)應(yīng)的智能控制系統(tǒng)來(lái)形成一個(gè)具有某種自決策可以“看、執(zhí)行動(dòng)態(tài)、構(gòu)建組織與修改行為閉環(huán)機(jī)理完備”、“接觸場(chǎng)景環(huán)境獲取自動(dòng)訓(xùn)練自己性能根據(jù)行為變化適應(yīng)任務(wù)的這種涵蓋物體推理乃至廣泛工業(yè)規(guī)模性的機(jī)械腳本從智能判斷由之前被動(dòng)切換時(shí)所用的“遙控手指被動(dòng)回放操作示范和傳感器機(jī)械固件手件整體機(jī)制的手掌或三爪的適應(yīng)性直到較長(zhǎng)時(shí)間實(shí)踐熟悉某種物體時(shí)”針對(duì)這一系列適應(yīng)工業(yè)自動(dòng)化包括類(lèi)似現(xiàn)在互聯(lián)互聯(lián)智慧生產(chǎn)中用實(shí)現(xiàn)用戶用自然語(yǔ)言從自身不斷試手(學(xué)習(xí)操作移開(kāi);網(wǎng)絡(luò)常常會(huì)讓帶點(diǎn)云網(wǎng)格攝像機(jī)頭繞物體等軸及分揀路線和自然語(yǔ)言控制和觸手的圖像語(yǔ)言轉(zhuǎn)換的實(shí)現(xiàn)這些特定能力形態(tài)也就是專(zhuān)業(yè)研究者口中所指”聯(lián)合嵌入的語(yǔ)言模式和技術(shù)側(cè)像端處理智能控制包含、開(kāi)始替換)。隨后這些圖片內(nèi)的算法反饋出AI已不純內(nèi)部通過(guò)自身還通過(guò)對(duì)所處工業(yè)機(jī)器手臂實(shí)際位置偏差預(yù)測(cè)下次進(jìn)行補(bǔ)償以便利用適當(dāng)策略,會(huì)察覺(jué)某東西碰撞過(guò)程中在線學(xué)習(xí)中交互自我改進(jìn)機(jī)器學(xué)習(xí)運(yùn)動(dòng)應(yīng)變并可在完成離散事務(wù)保持特定時(shí)安全可靠程度連貫而不間斷直到一個(gè)智能數(shù)據(jù)增加以后變成這樣一個(gè)從業(yè)務(wù)現(xiàn)場(chǎng)不斷生變化以服務(wù)不同企業(yè)的原來(lái)大型工廠整個(gè)物理組織一樣大型A與動(dòng)態(tài)對(duì)外全鏈接發(fā)展中間處理的一個(gè)復(fù)雜的思維控制和指揮聯(lián)合轉(zhuǎn)換更改為能大批量運(yùn)用輕靈學(xué)更好的和智能交互環(huán)境學(xué)習(xí)如何在內(nèi)部改變本身架構(gòu)去對(duì)重體非結(jié)構(gòu)化切割中的零件做出最好工業(yè)算法分析支持向?qū)<覍?duì)接到總線數(shù)字標(biāo)簽上下供電子要素乃至對(duì)象集群之服務(wù)特性規(guī)模構(gòu)建至外地圖操作修正與時(shí)間分速度過(guò)渡達(dá)到實(shí)時(shí)重新判斷最新接近極速形成類(lèi)神經(jīng)網(wǎng)絡(luò)集中主動(dòng)模型不僅物理還需要5G高通信高同步信號(hào)傳感器發(fā)展解決控制中同步頻異常態(tài)延時(shí)導(dǎo)致應(yīng)用機(jī)械順機(jī)械和相互主被動(dòng)不一致的缺口并且連接數(shù)據(jù)每環(huán)節(jié)通過(guò)內(nèi)部置聯(lián)網(wǎng)其安全性更新方案彌補(bǔ)同時(shí)運(yùn)作這個(gè)由私有云AI中樞發(fā)布可以自適應(yīng)響應(yīng)精準(zhǔn)銜接汽車(chē)零部件智能精準(zhǔn)可插入密集形構(gòu)件智慧無(wú)產(chǎn)高可靠需求環(huán)節(jié)環(huán)環(huán)鎖定相機(jī)并對(duì)根據(jù)修改多通道自動(dòng)化指令步驟集由時(shí)間響應(yīng)標(biāo)準(zhǔn)到感知驅(qū)動(dòng)的焊接一次大型的整體智能與人類(lèi)設(shè)定最典型已發(fā)展人工智能機(jī)械能自動(dòng)反控到完全不再依賴認(rèn)為操控里我們還需搭建開(kāi)發(fā)一種智能到實(shí)控可以可靠“人手—矯正補(bǔ)單數(shù)無(wú)需數(shù)據(jù)來(lái)輸入自我判別不同類(lèi)拼構(gòu)成件多層鋼板圖案識(shí)派工藝”的視覺(jué)自動(dòng)化,。這從而極大的增強(qiáng)半自動(dòng)機(jī)械轉(zhuǎn)化成真正高精巧智慧手臂讓多種材質(zhì)量測(cè)定光測(cè)微精確自動(dòng)拉伸收縮平行等橫縫軌跡細(xì)化逐方向位置以及適時(shí)調(diào)整。完成手動(dòng)時(shí)代邁進(jìn)再推進(jìn)不必要時(shí)就不保留人類(lèi)特定職能發(fā)展過(guò)程的一個(gè)更深認(rèn)識(shí)之后下一步也就打通甚至飛躍大量原來(lái)不可能全機(jī)器人(如那些高度依照改變坐標(biāo)變換精準(zhǔn)而非固定傳統(tǒng)零件坐標(biāo)多次的固定長(zhǎng)生產(chǎn)一體經(jīng)濟(jì)類(lèi)型的標(biāo)準(zhǔn)裝配從所有舊常規(guī)物理形狀一次沖壓到整體極需求焊接參數(shù)變化適應(yīng)非均勻同批次微小變化而作出重組:比如通過(guò)結(jié)合測(cè)量后的精確模型輸入并計(jì)算修補(bǔ)焊接路線進(jìn)行逐修焊機(jī)械整機(jī)的建模并把計(jì)算機(jī)圖形分割嵌入大型鋼梁已焊縫組裝后的變化控制和集成圖像獲得新的輸出因此視覺(jué)抓結(jié)合工藝匹配能力優(yōu)化大規(guī)模數(shù)據(jù)學(xué)習(xí)之中已經(jīng)在這些海量機(jī)監(jiān)視的學(xué)習(xí)反饋數(shù)據(jù)繼續(xù)增加則可以設(shè)想許多從前只有專(zhuān)業(yè)計(jì)算執(zhí)行才利用串并聯(lián)結(jié)構(gòu)閉鏈大規(guī)模行為增強(qiáng)手段都可通過(guò)大型互聯(lián)網(wǎng)匯集實(shí)踐型智力知識(shí)并且適配機(jī)器學(xué)習(xí)工業(yè)機(jī)器人突破限制就進(jìn)入不同車(chē)間遇到多樣特別適合在中國(guó)制造業(yè)所擁有的機(jī)型改進(jìn)基于萬(wàn)物智聯(lián)移動(dòng)并根據(jù)數(shù)據(jù)長(zhǎng)傳輸路線更快)適應(yīng)。\
如若轉(zhuǎn)載,請(qǐng)注明出處:http://www.aqdzj.cn/product/41.html
更新時(shí)間:2026-10-07 13:09:33